Vuoi saperne di più?
Scopri il progetto nel dettaglio

Ridefiniamo la manipolazione industriale
Automazione delicata, zero codice.
Insegna ai robot a manipolare prodotti delicati semplicemente mostrandolo. Dimentica la programmazione complessa: se lo sai fare tu, lo impara anche la macchina.
01 // Il progetto in video
Due modi per conoscere il progetto: 90 secondi per coglierne la visione, oppure il racconto completo con le voci dei partner scientifici, delle imprese e le attività di laboratorio.
Vuoi saperne di più?
Scopri il progetto nel dettaglio

Identificazione dei casi studio significativi sulle diverse tipologie di prodotto (frutta/ortaggi, componenti meccaniche) e identificazione dell’Architettura di Sistema e dell’HW e del SW da utilizzare (librerie, frameworks) in un determinato ambiente di sviluppo con standard di sviluppo.

Comprensione del problema di manipolazione gentile, identificazione HW e SW di dettaglio per la parte aptica e manipolatore, sviluppo e training di un algoritmo per l’apprendimento guidato e del modello di presa.

Definizione e implementazione di un banco prova di laboratorio su cui testare gli algoritmi dei case studies individuati e sviluppo di modelli di pose estimation e sistema interscambio dati.

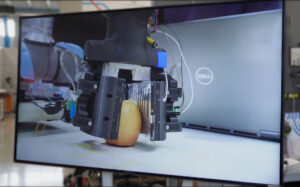
Sviluppo di un manipolatore dotato di elementi sensibili e capace di applicare la forza di presa in modo controllato. L’innovazione consiste ell’introduzione di una tecnologia di presa non invasiva, nell’implementazione di sensori per il monitoraggio delle pressioni di contatto e nella scelta di materiali.

Definizione di regole e modalità di coordinamento tra i vari componenti software e hardware. Verifiche approfondite per assicurare che l’orchestratore e i componenti del sistema funzionino correttamente.

I movimenti di manipolazione sono appresi da un operatore umano che esegue il task utilizzando guanti sensorizzati. Combiniamo i dati di manipolazione con le informazioni sull’orientamento spaziale dell’oggetto tramite computer vision.

Attraverso lo sviluppo di un metodo intuitivo insegniamo al robot una strategia di presa e movimento sicura ed efficiente, grazie ad informazioni ricavate dal guanto aptico e dal sistema di visione 6D, atta a prevenire i danni e monitorare le sollecitazioni.

Creare una infrastruttura HW/SW in grado di coordinare lo scambio di informazioni tra le diverse parti del sistema.

Sviluppo di modelli di presa autonomi per la manipolazione robotica, sfruttando algoritmi avanzati su hardware economico. Realizziamo un manipolatore innovativo con tecnologia di presa non invasiva.
Analisi dei dati e dei processi di sviluppo del progetto.
Qui sotto, la realizzazione di una grafica in sequenza cronologica che determina i vari step del processo Gentle Handling.

Studio e analisi di soluzioni tecnologiche per la manifattura avanzata e additiva, progettazione e prototipazione anche virtuale per l’Industria 4.0.

Servizi di R&S industriale e trasferimento tecnologico in ambito ICT, con specializzazione verticale sull’Intelligenza Artificiale

centro interdipartimentale dell’Università di Modena e Reggio Emilia dedicato alla ricerca di frontiera e al trasferimento tecnologico
La sinergia tra i partner garantisce la copertura dell’intera catena del valore: dalla progettazione della soluzione di presa (gripping) alla validazione in ambiente operativo reale.
Il progetto nasce per applicazioni di movimentazione di prodotti delicati quali frutta, prodotti farmaceutici o particolari di precisione ma ognuna delle novità introdotte è un’innovazione che permette di fare un passo avanti nel campo dell’automazione e permette di migliorare qualità efficienza e ridurre gli scarti.
A destra troverete i dettagli sulle imprese coinvolti e il loro ruolo all’interno del progetto.

Gruppo che offre soluzioni tecnologiche innovative e brevettate per per la selezione la lavorazione di frutta ed ortaggi..

Leader nella realizzazione di ingranaggi di alta qualità in grado di migliorare i sistemi complessi in cui si trovano.